オプティカルフローとは?移動量の推定方法、原理、計算式についてまとめました。
オプティカルフローとは
オプティカルフローとは、デジタル画像中の物体の動きを「ベクトル」で表したものです。
主に移動物体の検出や、その動作の解析などによく用いられています。
しかしオプティカルフロー(=物体の移動ベクトル)を一意的に求めることは困難です。
一般的には推定によって動き(ベクトル)を求めます。
オプティカルフローを推定する手法は代表的なモノに「LucasKanade法」や「Horn-Schunk法」があります。
この記事では、まずオプティカルフローの基本的な考え方について紹介します。
【仮定】オプティカルフローの拘束方程式
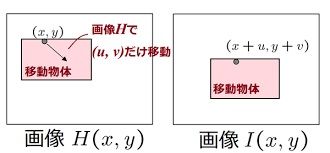
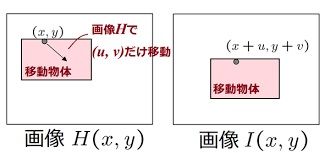
上図のような連続する2枚の画像$H, I$を撮影したとします。
このとき、画像中にある移動物体の動きを調べたいとすると、画像$H$上の移動物体の画素が、画像I上でどこまで移動したかを求める必要があります。
ここで, 画像$H, I$に対して以下の仮定を置きます。
仮定
②画像は滑らか(微分可能)
③画素の移動量は小さい(1画素以下)
画像$I$における座標$(x+u,y+v)$の画素値を$I(x+u,y+v)$、画像$H$における座標$(x,y)$の画素値を$H(x,y)$とします。
このとき、仮定①より「画素が移動しても画素値は変わらない」ことから以下の等式が成立します。
仮定②③より$I(x+u,y+v)$を一次項までテイラー展開すると以下の式が得られます。
$$ I(x+u,y+v)\approx I(x,y)+\frac{\partial I}{\partial x}u+\frac{\partial I}{\partial y}v $$(2)式を(1)式に代入すると以下の式が得られます。
拘束方程式
$$ \begin{aligned} \frac{\partial I}{\partial x}u+\frac{\partial I}{\partial y}v &= -(I(x,y)-H(x,y)) \\ \frac{\partial I}{\partial x}u+\frac{\partial I}{\partial y}v &= -\Delta I \\ I_xu+I_yv &= -\Delta I \end{aligned} $$(3)式は「オプティカルフローの拘束方程式」と呼ばれる重要な式です。
仮定①が成り立つ、画像中のすべての画素がこの拘束式を満たします。
【推定問題】Aperture problem
オプティカルフローの拘束方程式は以下のように表せます。
$$ \nabla I \cdot [u\hspace{7pt}v]^T = -\Delta I $$(4)式は|エッジの勾配|と|エッジに対する移動ベクトルの垂直運動成分|の内積が画像の差分に等しいことを表しています。
この数式の意味を整理すると以下のようになります。
②エッジと平行な移動ベクトルは求めることができない
これを窓問題(Aperture problem)といいます。
オプティカルフローの拘束方程式は1画素辺り1つだけ得られます。
しかし、拘束方程式1つには未知数が2つ(画素の移動ベクトル$u, v$)あります。
よって、最初に述べたとおり、連立方程式を解いてもuとvの解が複数になるため、一意に求めることが出来ません。
なので、複数出てくる解の候補達から最も正解に近い解$(u,v)$を推定してやる必要があります。
これがオプティカルフローの推定問題です。
推定方法については古くからたくさん研究されており、その中でも有名なのが「LucasKanade法」や「Horn-Schunk法」です。
「LucasKanade法」については以下ページで解説しています。
関連ページ

コメント